舵机抖动的 5 个原因,以及我是怎么修好的
一颗 MG996R 在 90° 位置不停地嗡嗡抖。从供电、共地、信号到电位器和齿轮,按顺序把 5 个常见原因过了一遍,最后拆开换掉了磨损的电位器。
本文目录
舵机抖动大概是机器人爱好者遇到最多的问题之一。社区里每隔几天就会有人问:“我的舵机一上电就抖,是不是坏了?”
答案是:不一定。下面这 5 个原因,前 3 个都不需要拆机,先把它们排除掉。
先确认是哪种抖
动手之前,先观察清楚:
- 静止时抖:给固定角度,舵机在目标位置附近来回小幅度摆动,并伴随“嗡嗡”声
- 运动时抖:转动过程中一顿一顿,不顺滑
- 负载时抖:空载正常,一带负载就抖
这台 MG996R 属于第一种:固定发 90°,在原地来回摆,手指能明显感觉到。
原因 1:供电不足
舵机启动和堵转时电流很大。MG996R 的堵转电流可以达到 2A 以上,而开发板的 5V 引脚通常只能提供几百毫安。
供电不足时,电压会被拉低,舵机内部的控制电路工作不稳定,表现就是抖动,严重时开发板还会复位重启。
处理:使用独立电源。一颗 MG996R 建议至少 5V 2A,多颗按数量累加并留余量。
原因 2:没有共地
这是新手最常踩的坑。用了独立电源之后,电源的负极必须和开发板的 GND 连在一起。
PWM 信号的高低电平是相对于地来说的。不共地,舵机看到的信号就是“飘”的,脉宽读不准,自然会抖。
判断方法很简单:断电,用万用表蜂鸣档测舵机电源负极和开发板 GND,应该是导通的。
原因 3:PWM 信号不稳
舵机靠脉宽决定角度:标准是 20ms 周期,0.5 – 2.5ms 的高电平对应 0 – 180°。信号本身不稳,舵机也会跟着抖。
常见情况:
- 用软件模拟 PWM,被其他中断打断,脉宽时长时短
- 信号线太长、和电机线捆在一起,受到干扰
- 代码在循环里反复调用
write(),每次写入的值略有不同
处理:优先使用硬件 PWM 或专用驱动板(比如 PCA9685);信号线尽量短,远离电机线;只在角度变化时才写入。
原因 4:电位器磨损
前三项都排除之后,舵机还在抖,就该拆开看看了。
舵机内部用一个电位器来感知输出轴的角度。用久了,电位器的碳膜在常用角度附近会磨损,出现接触不良。控制电路读到的位置忽大忽小,就会不停地修正,表现为在某个角度附近抖动。
这台舵机就是这个问题:90° 正好是它最常用的位置,碳膜在这里磨出了一道痕。
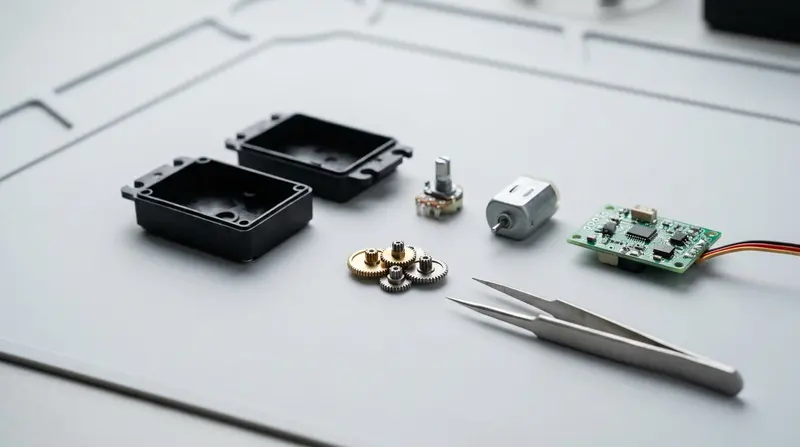
拆解步骤:
- 拧下底部 4 颗长螺丝,取下底盖
- 拍照记录电路板和电机的接线
- 取下顶盖,拍照记录齿轮的排列顺序
- 取出电路板,找到电位器的三个焊点
更换电位器时,选择相同阻值(这颗是 5kΩ)的型号。焊好之后先不要装齿轮,通电发 90°,手动转动电位器到电机停止转动的位置,这就是新的中位。
焊接时注意不要让烙铁长时间停留在电位器引脚上,过热会损坏新的电位器。
原因 5:齿轮磨损或断齿
齿轮的问题通常表现为:
- 负载下抖动,或者在某个角度“打滑”
- 转动时有“咔咔”声
- 手动转输出轴,能感觉到明显的虚位
处理方法是更换整套齿轮。单独换一个齿轮,新旧齿轮配合不好,很快又会磨损。装回时,在齿轮表面薄薄涂一层润滑脂即可,涂太多反而会增加阻力。
修完之后的测试
装回之后,我做了三项测试:
- 定点测试:0°、45°、90°、135°、180° 各停 30 秒,观察是否抖动
- 扫描测试:0° 到 180° 来回扫描 100 次,听有没有异响
- 负载测试:挂上 1kg 的负载,再重复定点测试
全部通过,抖动彻底消失。
快速对照表
| 现象 | 最可能的原因 | 处理 |
|---|---|---|
| 一动开发板就重启 | 供电不足 | 独立电源 |
| 独立供电后还抖 | 没有共地 | 连接 GND |
| 偶尔抽动一下 | PWM 信号不稳 | 硬件 PWM、缩短信号线 |
| 某个角度附近抖 | 电位器磨损 | 更换电位器 |
| 负载下打滑、异响 | 齿轮磨损 | 更换整套齿轮 |
你的设备也有类似问题?
寄给我们检测,先报价后维修,不修只收检测费。